ロケット雲観測ガイド:観測地の選び方と都市別データの読み方
PlanIt Earthでロケット雲の観測機会を探し、都市ごとの照明条件・仰角・天気を比較。VRで広角撮影の構図も計画できます。
ロケット打ち上げの撮影対象は、発射場近くの炎の軌跡だけではありません。離陸から数分後、遠く離れた空に、クラゲや扇のような明るい雲が広がることがあります。
打ち上げ時刻だけでなく、飛行方向、高空での日照、観測地の空の暗さ、視線方向の雲も重要です。PlanIt Earthでは、ミッション選択、都市比較、方向と天気の確認、実際の撮影地点の選定を一連の流れで進められます。
1. 薄明時のロケット雲ができる条件
希薄な大気中で排気が広がり、高空では太陽光を受けている一方、地上の観測者側は日没後や日の出前で暗い、という条件で、照らされた構造が空を背景に浮かび上がります。
必要なのは次の3条件です。
- 高空で日が当たること: 対象となる飛行区間が太陽光を受けている。
- 適度に暗い背景: 空が明るすぎると雲が背景に埋もれる。
- 視線が通ること: 日照区間が地平線より上にあり、地形、建物、雲に遮られない。
空が暗いほど有利なのは、高空の雲がまだ照らされている間です。地球の影に入った後は、さらに待っても日照は戻りません。発射場が夜でも飛行経路全体が影とは限らず、近い場所が必ず有利とも限りません。発射場からの距離だけでなく、飛行経路に沿って判断します。
2. 機能の入口と主な操作
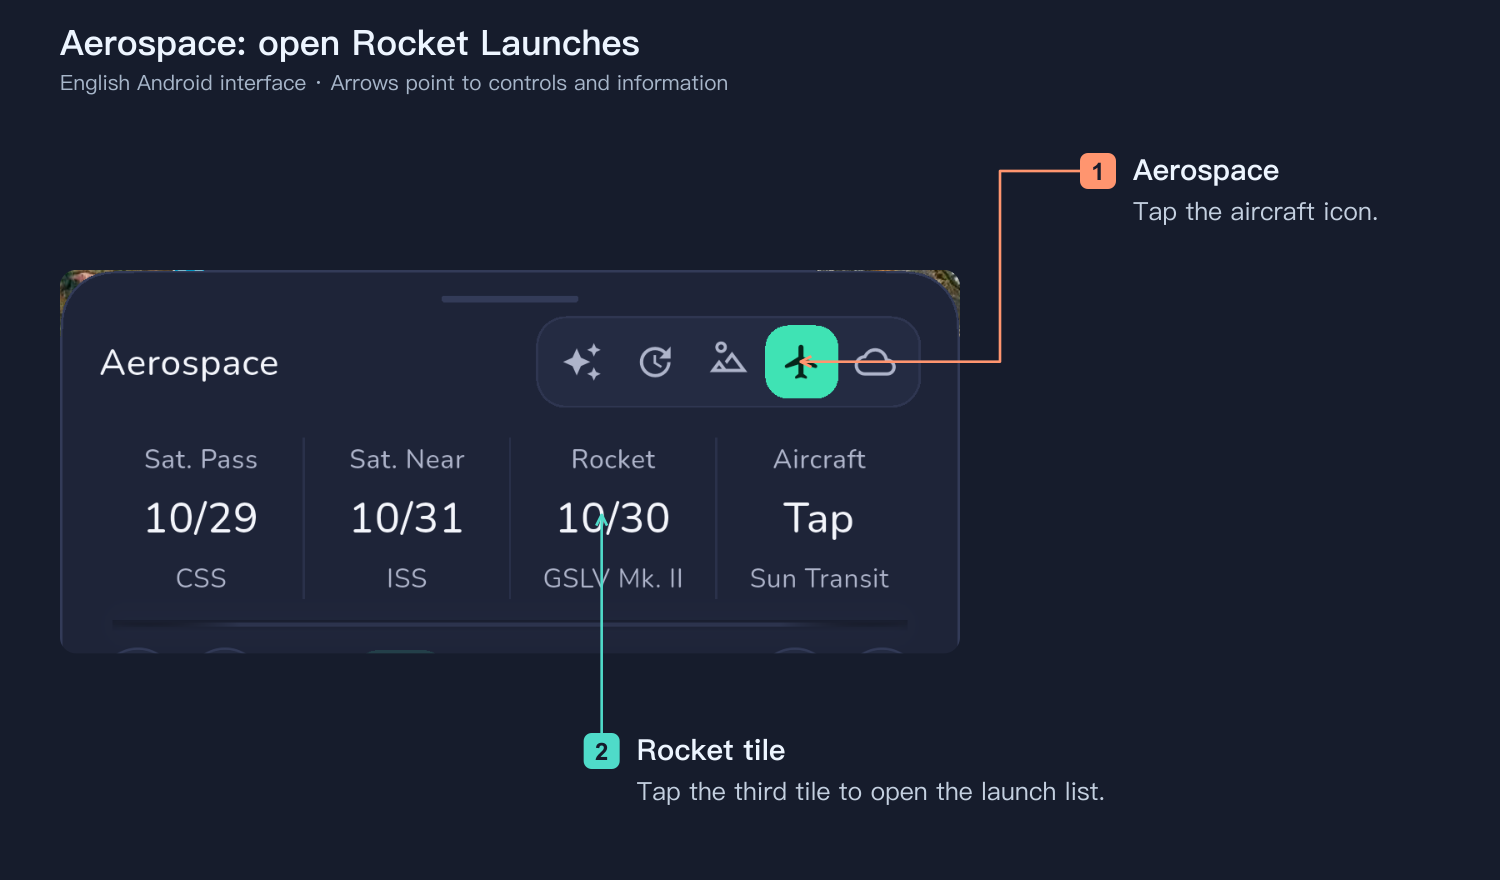
メイン地図下の日時パネルを開き、Aerospaceを選び、3番目のRocketタイルをタップします。本記事の図は英語画面です。
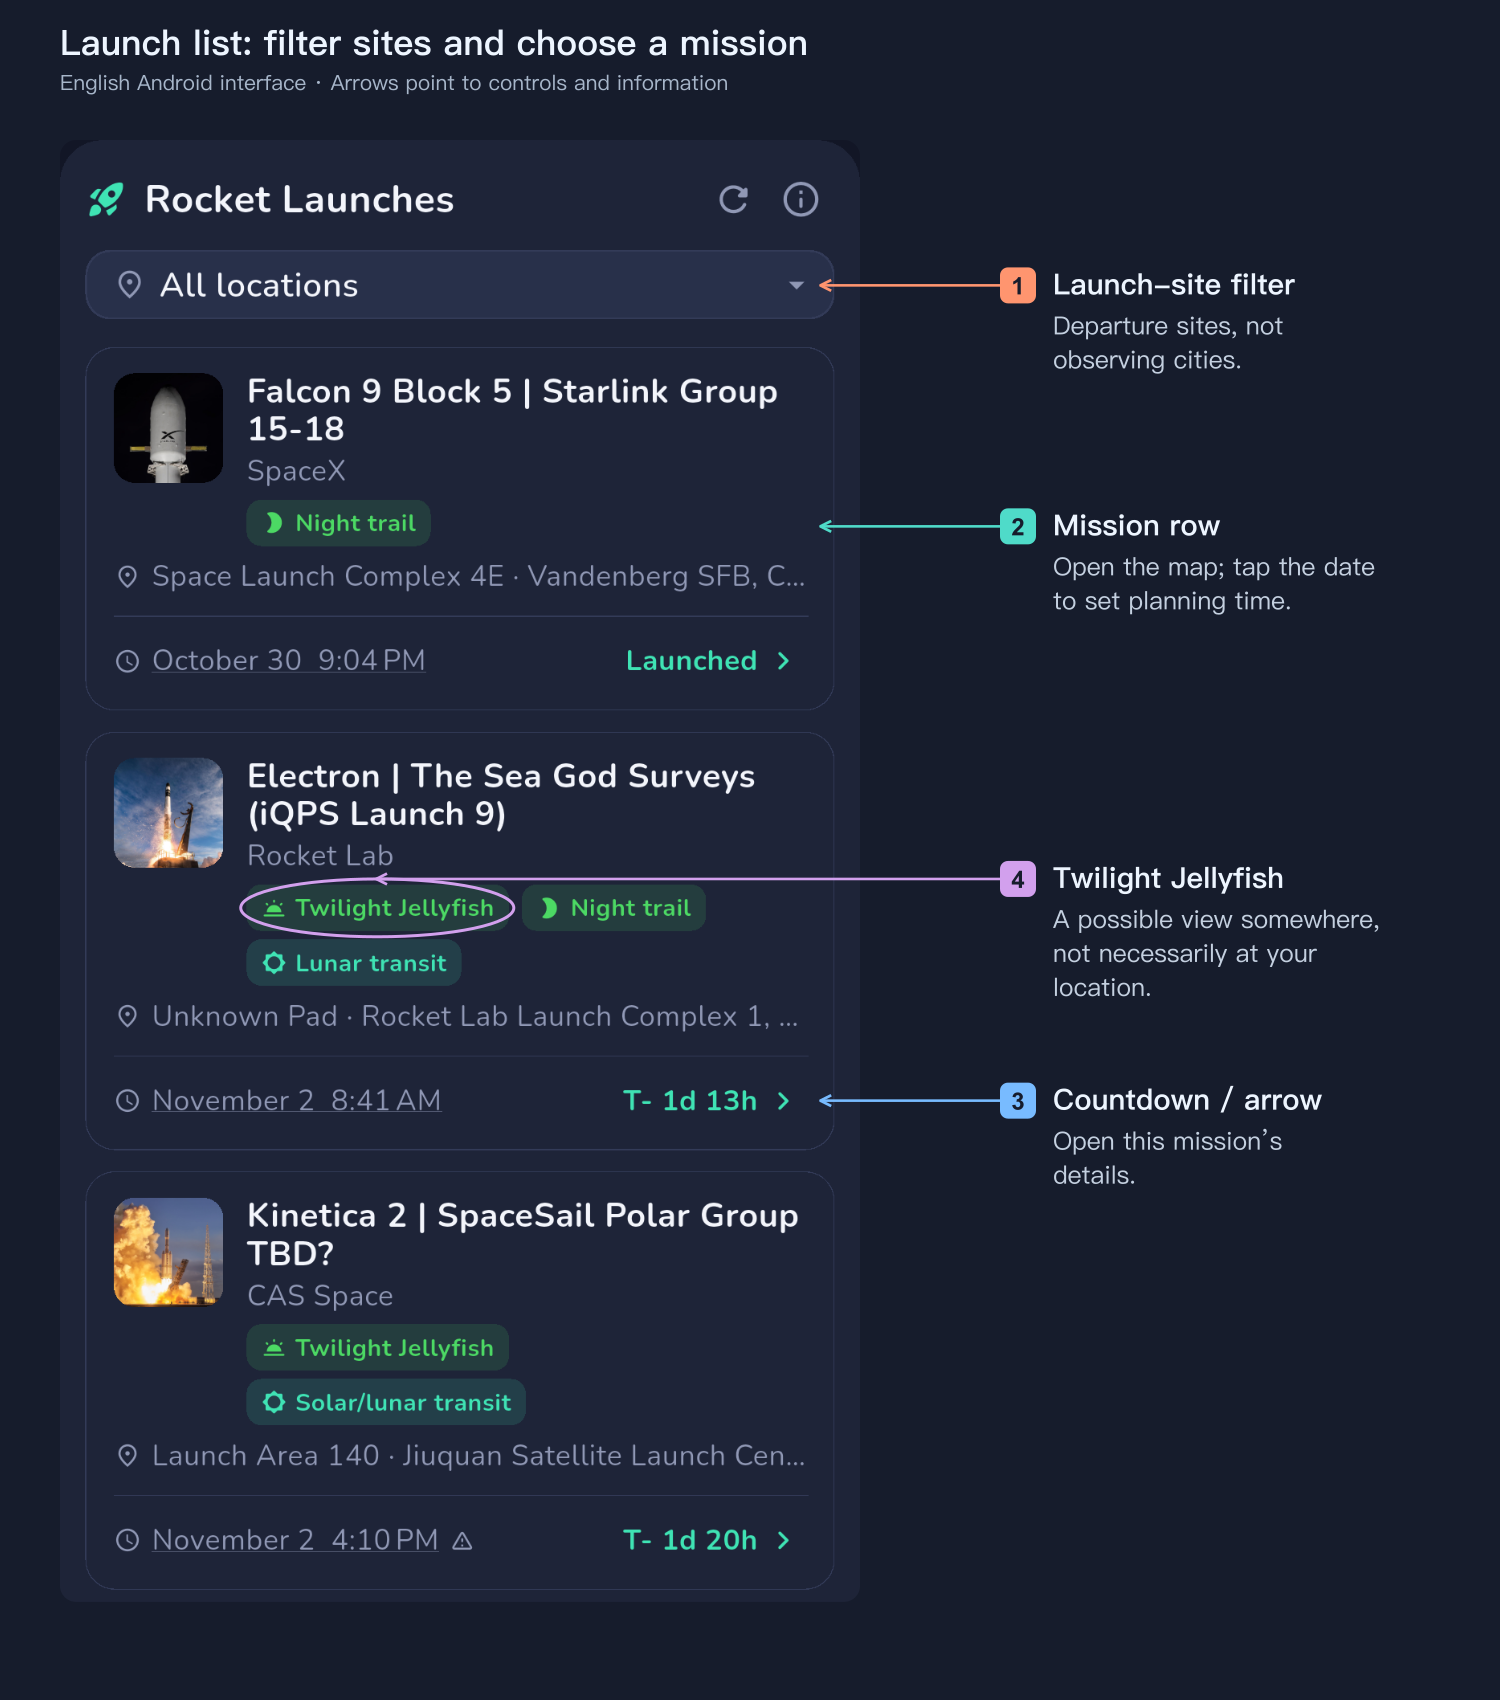
Twilight Jellyfishの表示は、現在のモデルで「この打ち上げを観測できる可能性がどこかにある」ことを示します。現在地で見えるという意味ではありません。 地図と都市別条件を続けて確認します。
- 発射場フィルター: 複数選択できます。観測都市ではなく、ロケットの出発地点を絞ります。
- 更新: ミッションと利用可能なデータを再取得します。直前にも更新してください。
- ミッション行の本体: 飛行経路と観測可能地域の地図を開きます。
- 日時: 計画時刻をその打ち上げに合わせます。カウントダウン/右矢印: 詳細を開きます。詳細画面にも地図への入口があります。
- 都市別観測条件: 幾何条件を比較し、その後に観測方向の天気を調べます。
3. ミッションと計算地点を確認
詳細で名称、発射場、予定日時、状態、時刻の精度を確認します。端末の時刻、発射場の現地時刻、UTCを混同しないでください。暫定日時、日付のみ、長い打ち上げ時間帯を、秒単位の確定時刻として扱わないようにします。
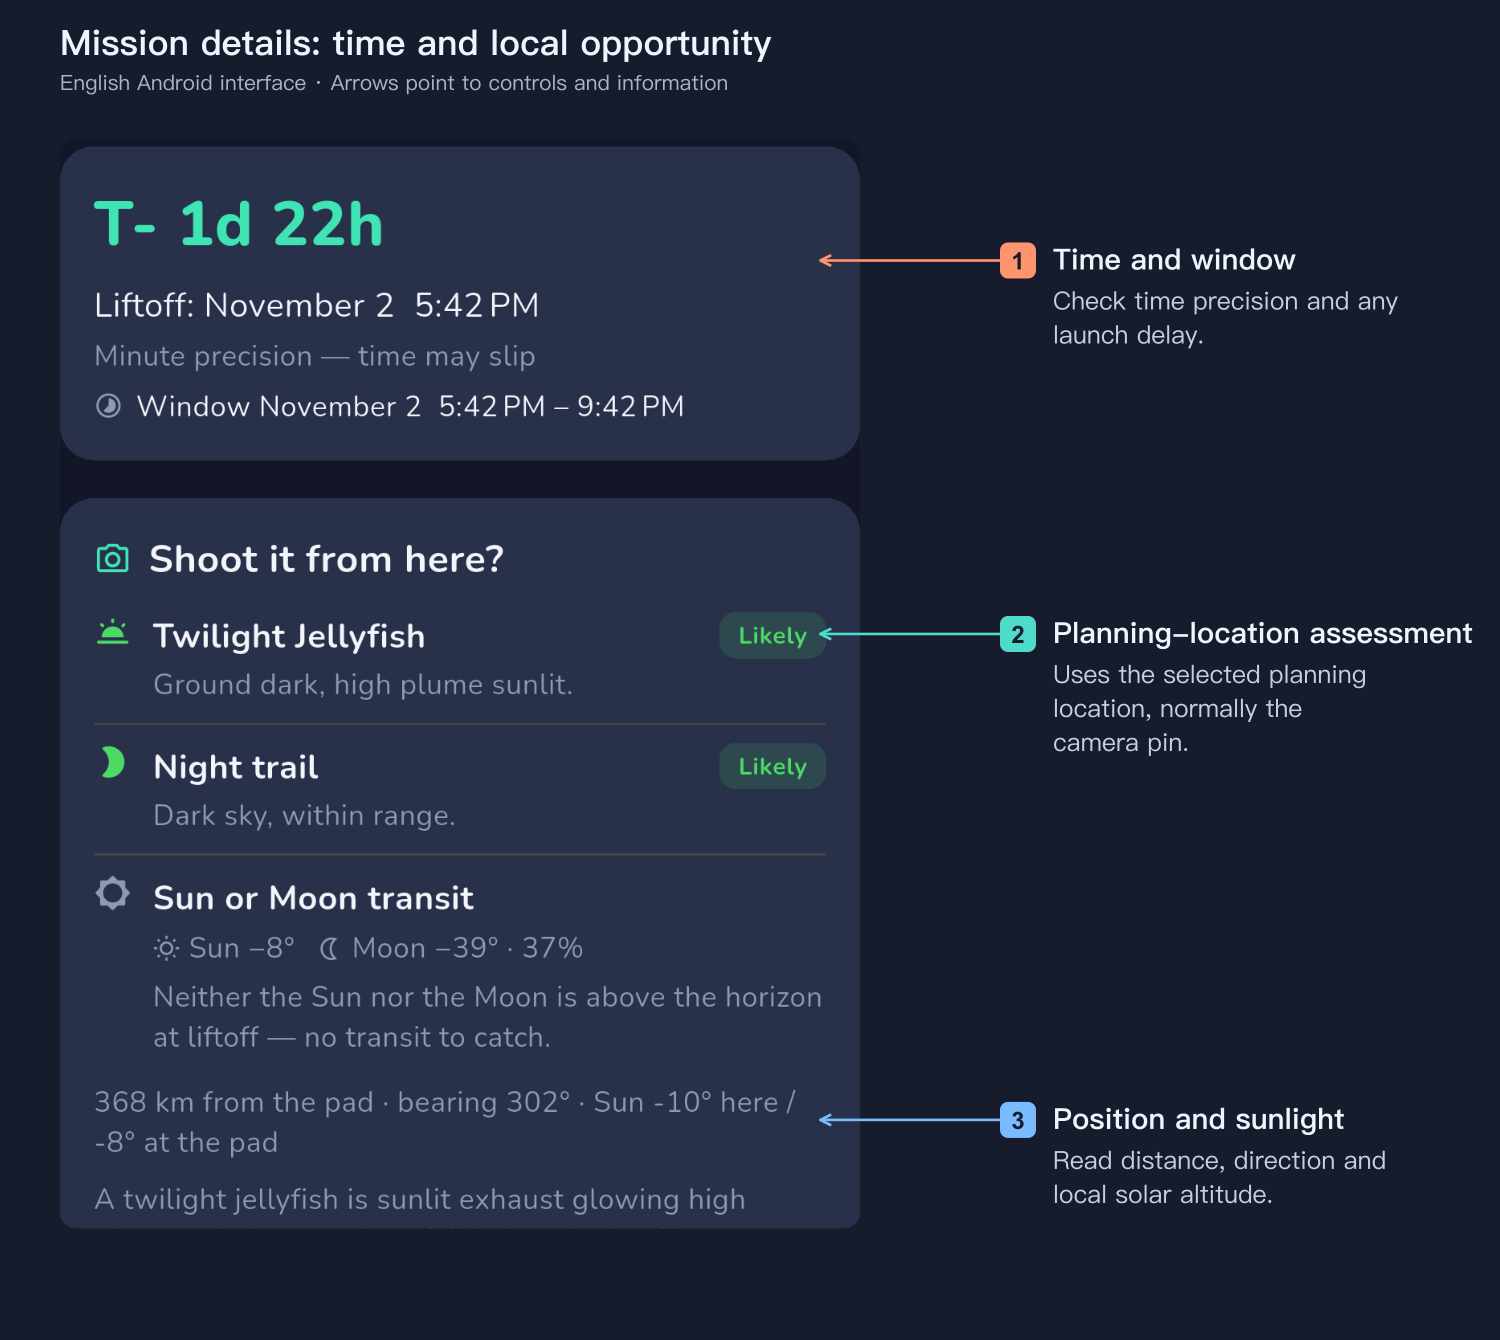
薄明時のロケット雲、夜間の軌跡、太陽・月面通過は異なる機会です。ロケット雲は高空の排気への太陽光、夜間軌跡は発光するエンジンの移動を主に捉えます。1つが成立しても他が成立するとは限りません。
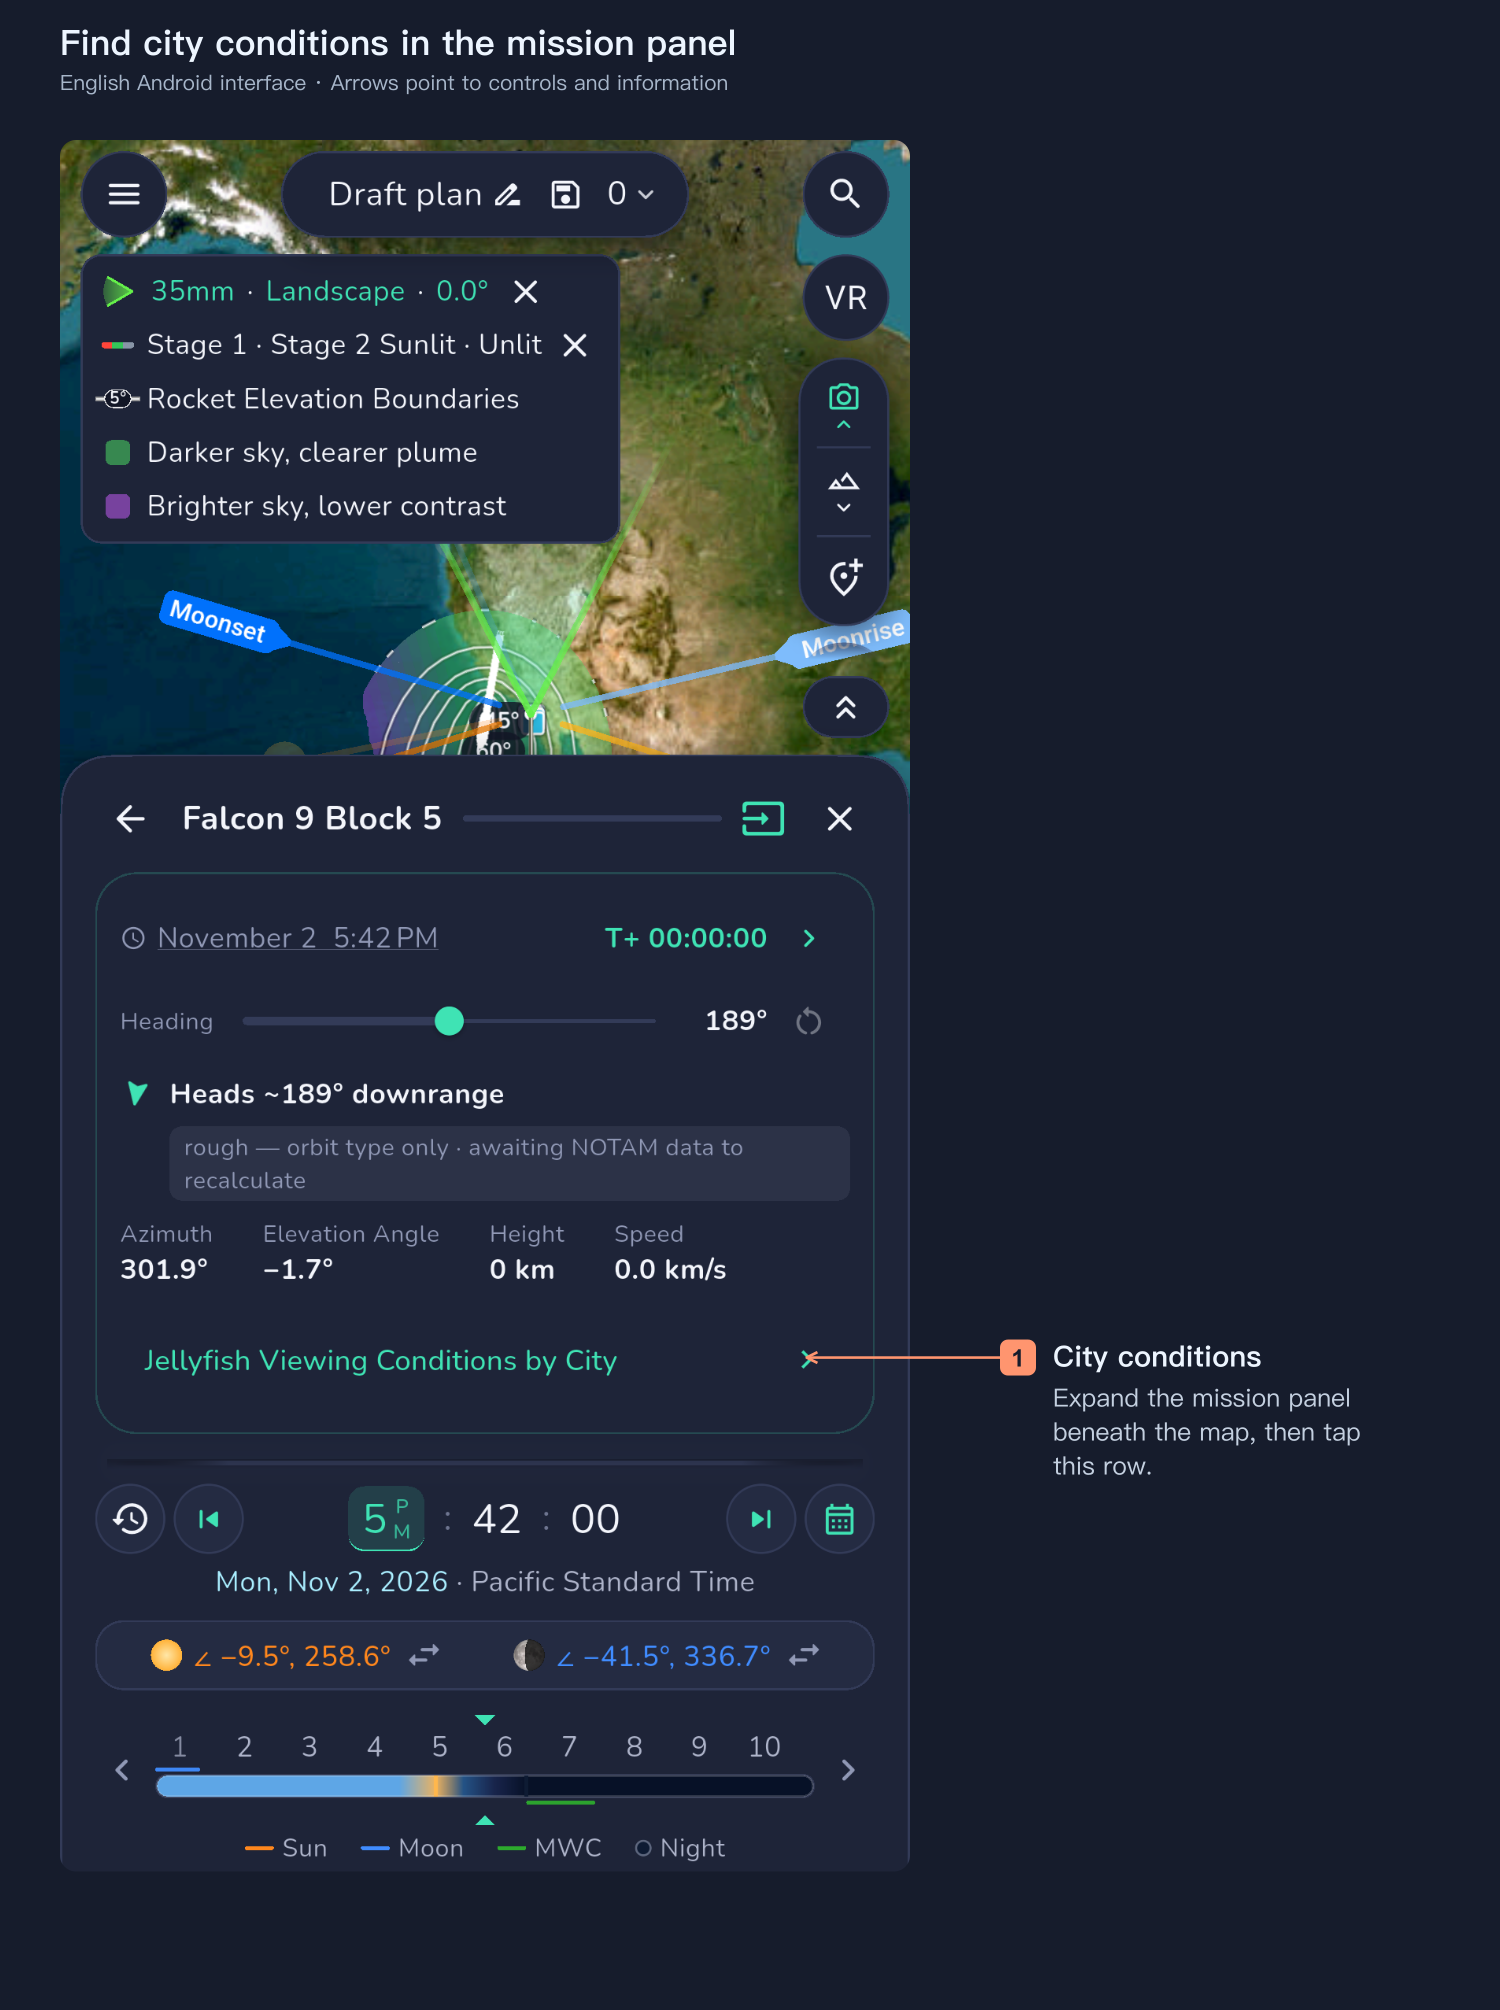
「ここで撮影できるか」の判定は、地図で選択中の計画地点、通常はカメラピンを使い、スマートフォンのGPS現在地ではありません。 別のピンを選べばその位置が基準になります。ピンがない場合は地図中心などの計画位置を使います。一方、都市画面のYour Locationは端末の現在地です。
4. 地図の緑・紫と仰角線
読み込んだミッションと軌道を確認します。候補地域は、現地の太陽高度0°で紫、−6°で緑となるグラデーションです。紫は明るい薄明背景でコントラストが低め、緑は暗い背景を表します。−6°以下は緑のままで、それ以上暗くても色は変わりません。太陽が地平線より上の場所は着色しません。
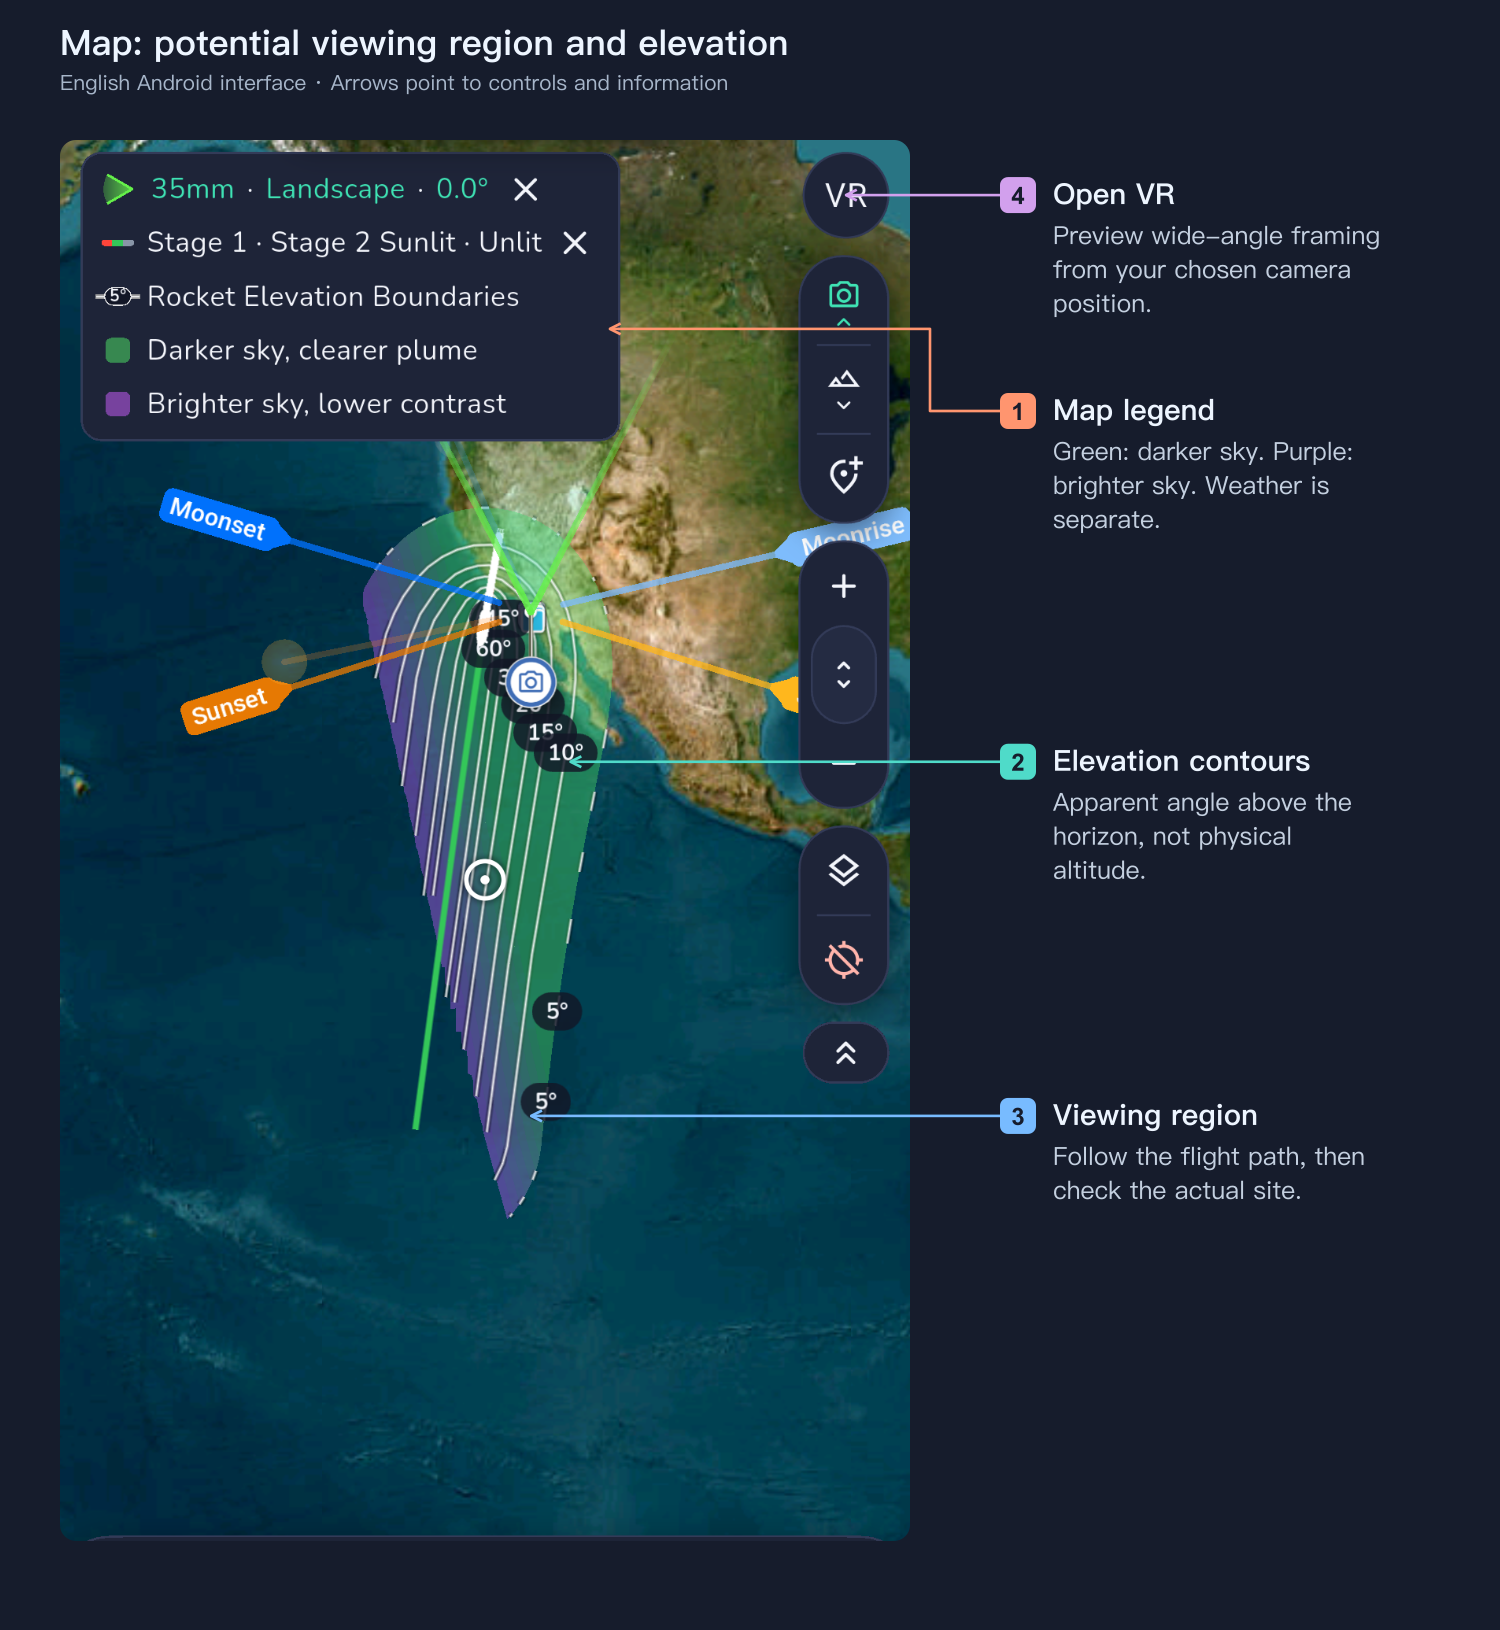
基本の都市選別は、日照区間が仰角5°を超えることです。5°付近はまだ低く、樹木、稜線、建物、もやに注意が必要です。色の付いた地域でも視界が開けているとは限りません。
仰角線は地平線から軌跡がどの高さに見えるかを示し、雲の厚さ、明るさ、半径を示すものではありません。kmで表す実際の高度と、度で表す見かけの仰角は別の量です。地図の色に天気は含まれません。
5. 都市別データの読み方
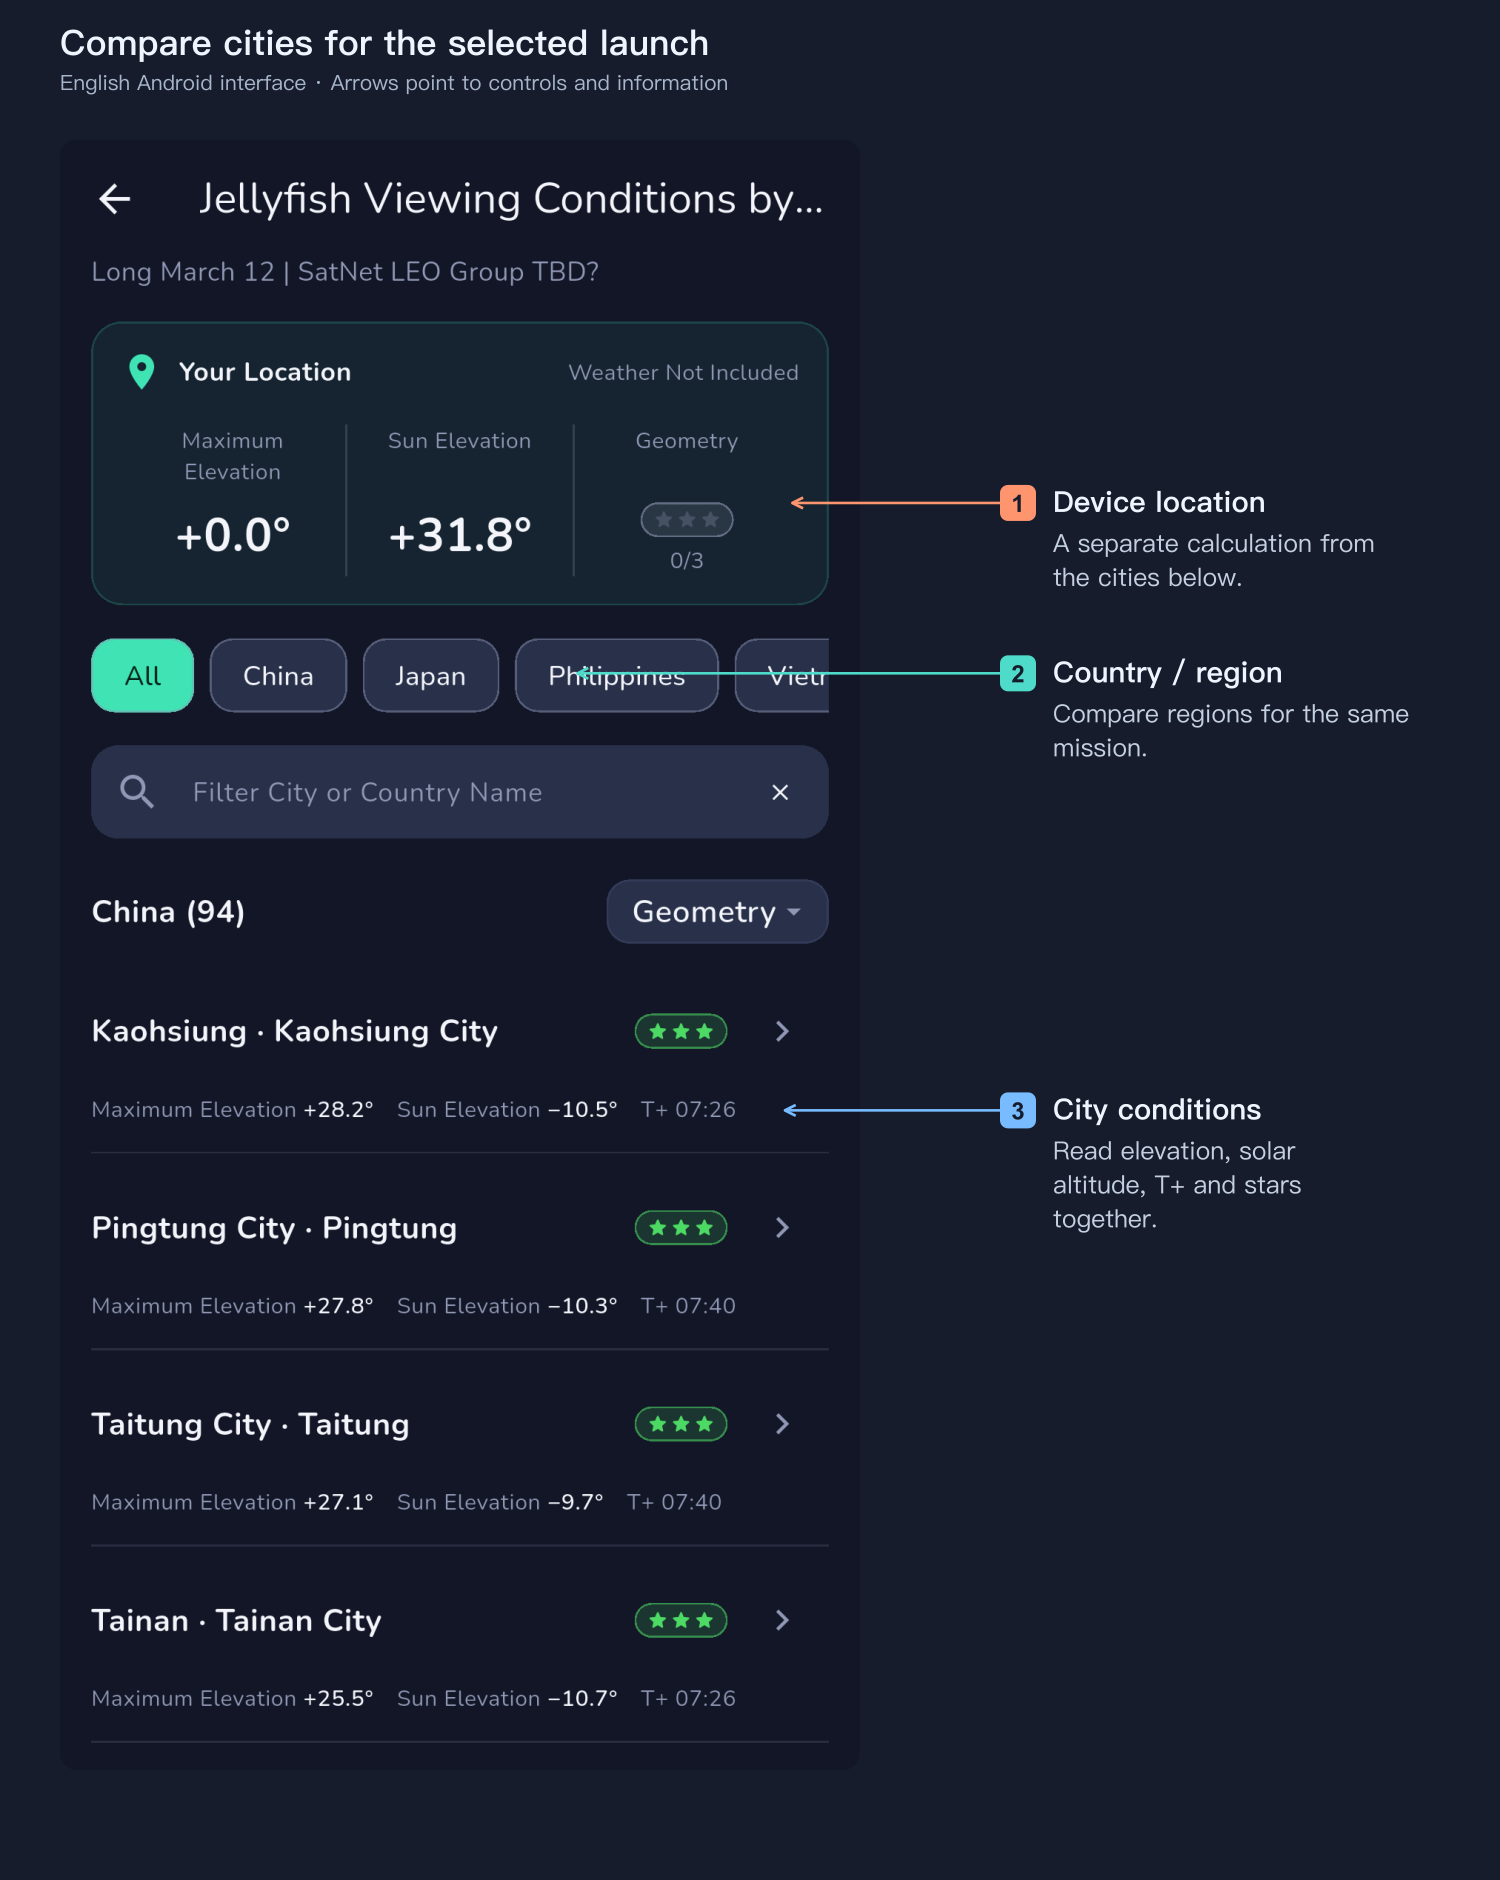
地図下のミッションパネルを開き、都市別観測条件へ進みます。幾何条件とは、天気を考慮せず、観測位置、軌跡、仰角、現地の太陽高度、日照で機会を評価することです。まず遮る雲がないと仮定した選別で、天気と実際の視界は別に確認します。
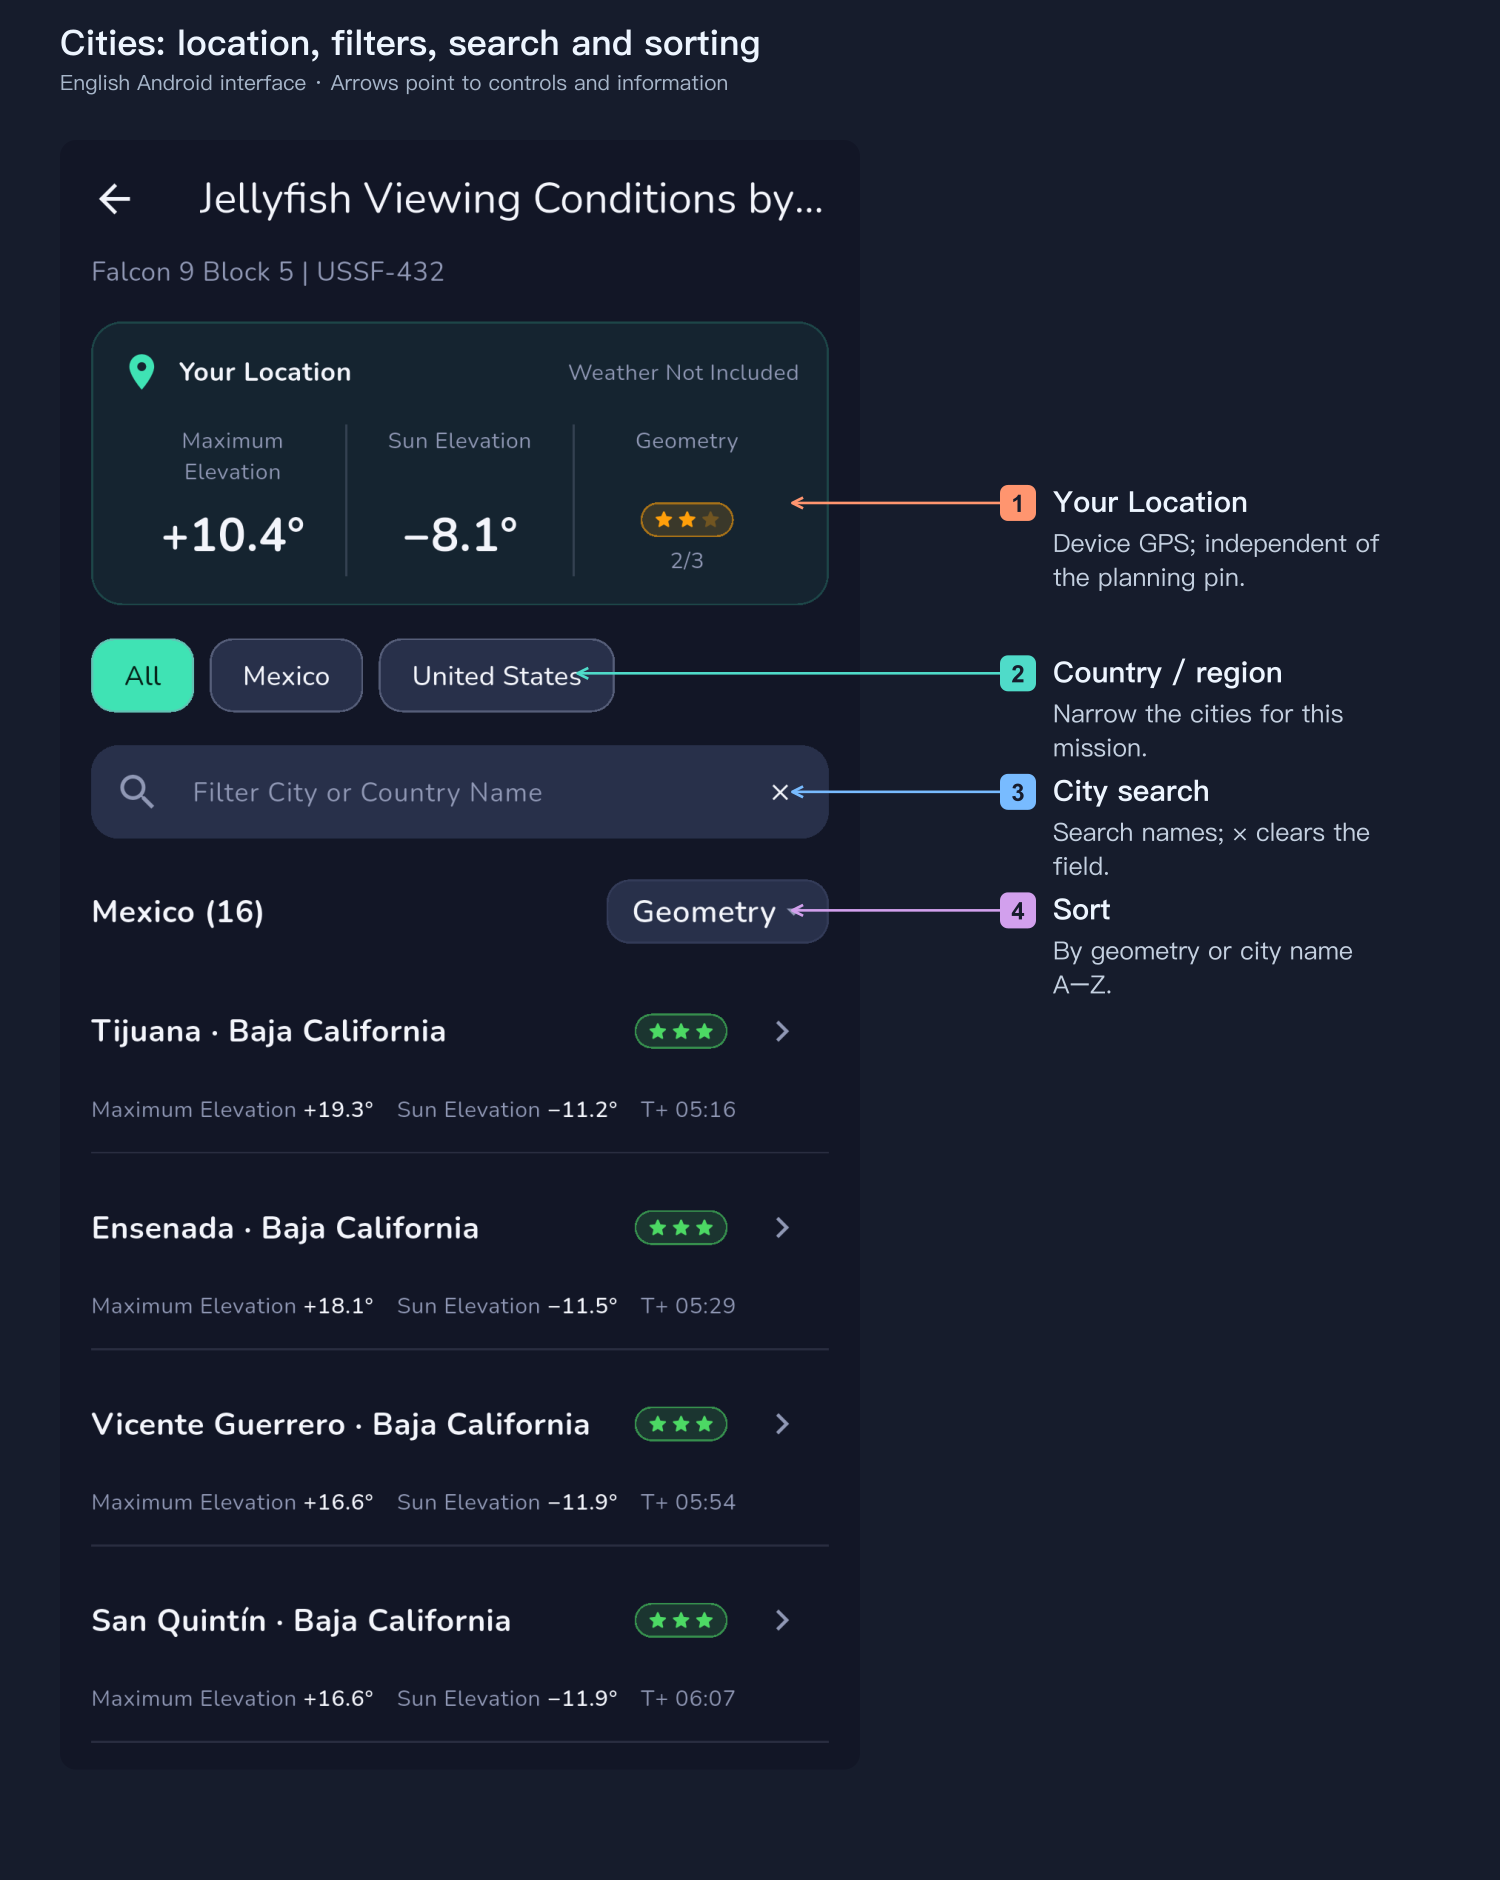
- Your Location: 計画ピンとは独立した端末GPSの集計です。地図を移動しても端末位置は変わりません。角度が不明なら測位と軌道データを確認します。
- 国・地域: 選択ミッションの都市を絞り込みます。
- 検索: 現地名、英語名、国名などで検索でき、×で消去します。
- 並べ替え: 幾何条件では高評価を優先します。都市名A–Zも選べます。
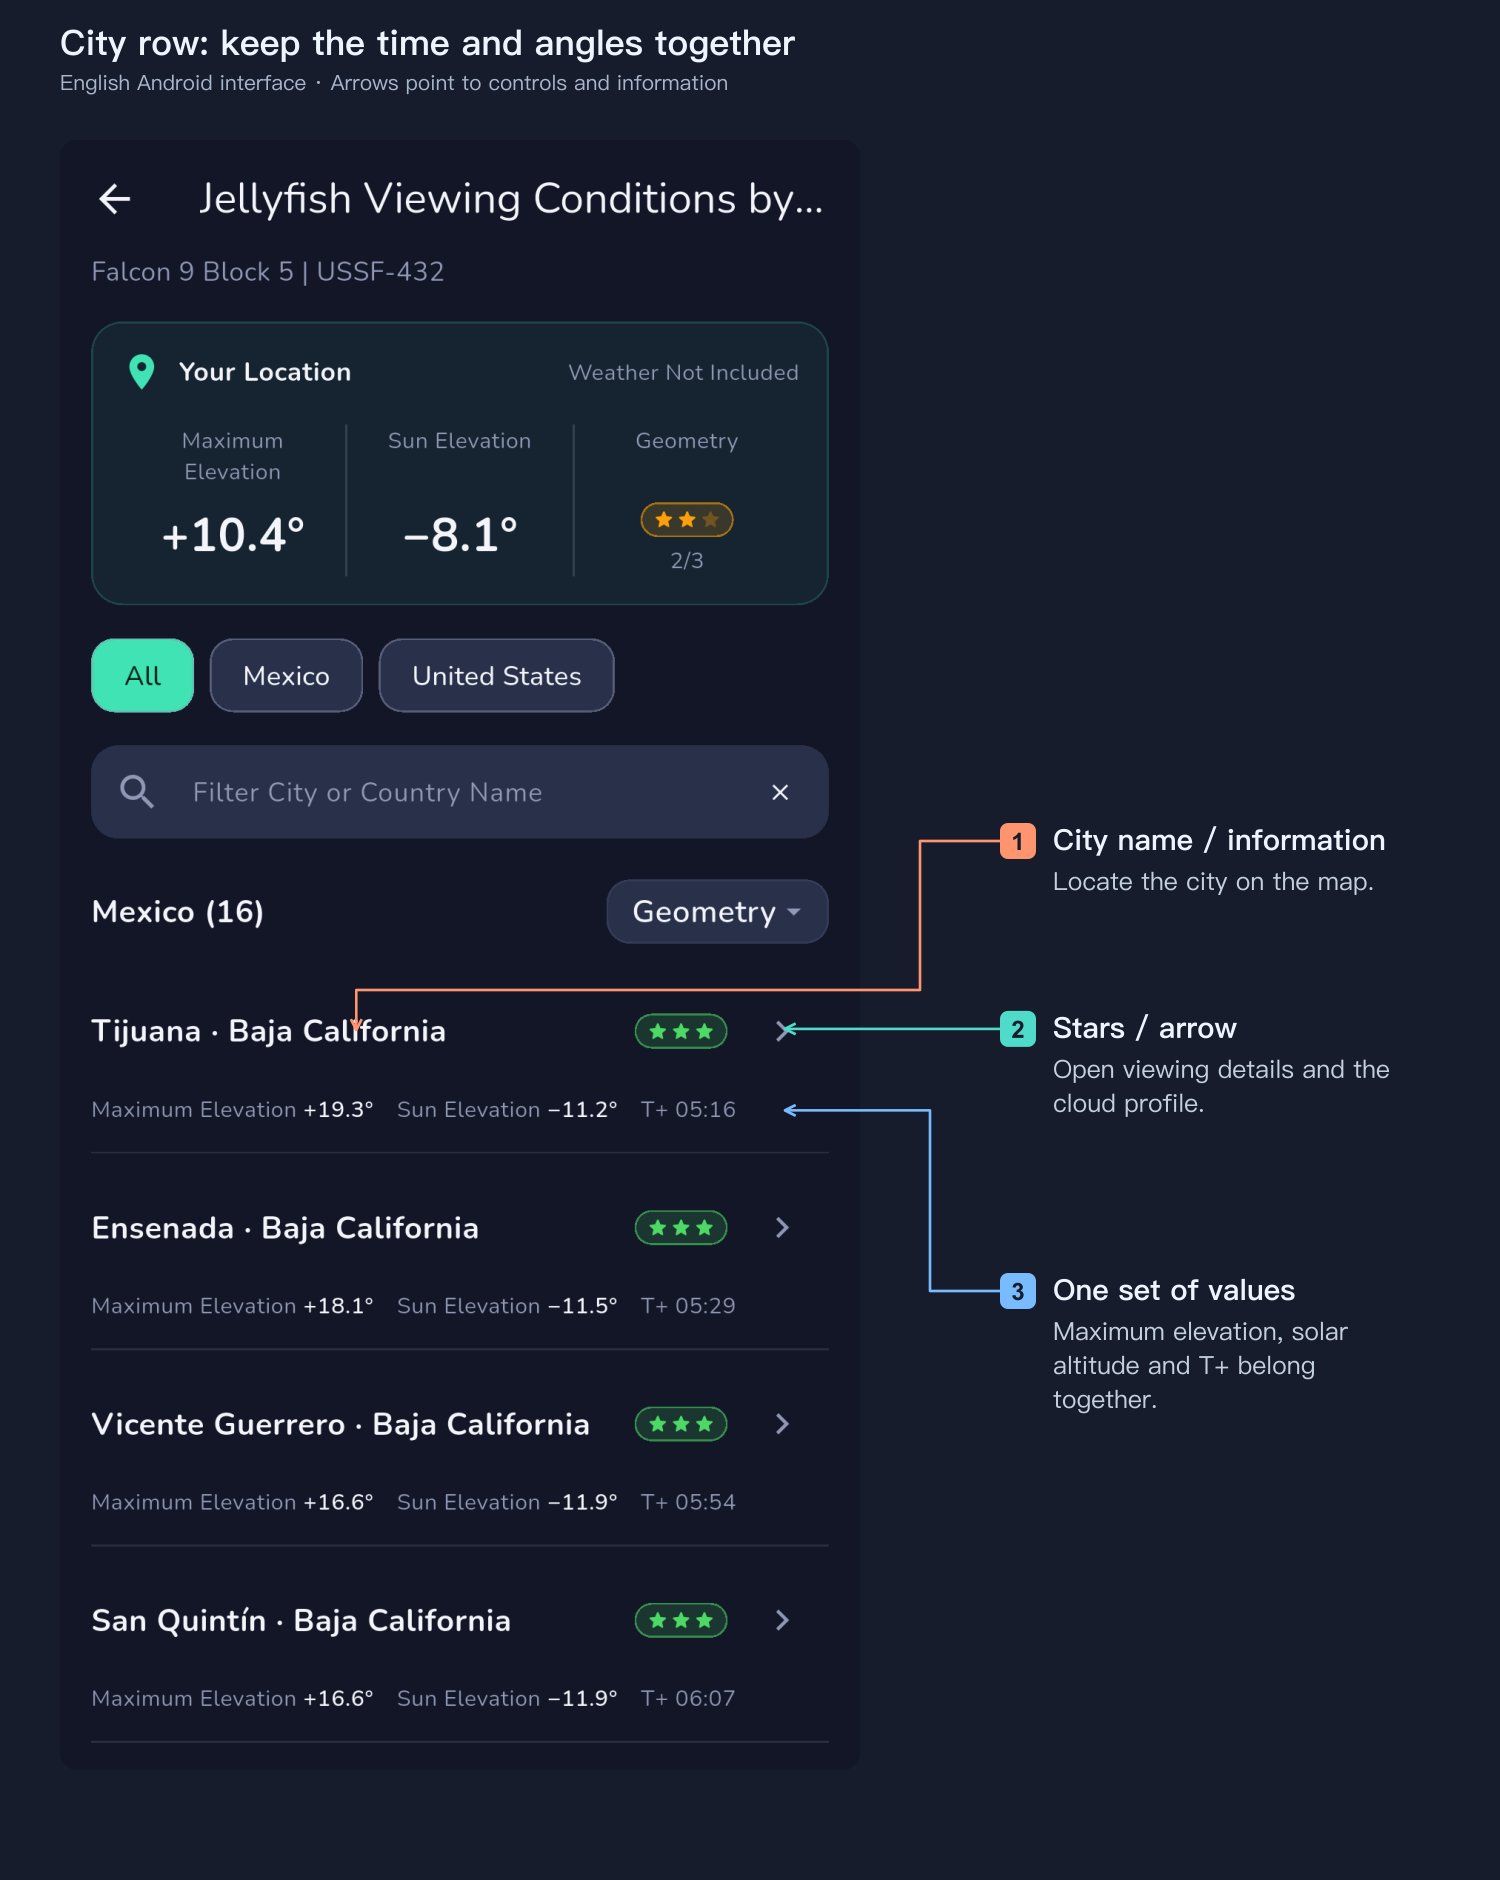
最高仰角、その瞬間の太陽高度、T+は1組の数値です。T+は離陸後の経過時間で、時計の時刻ではありません。別に「最良の観測」が表示される場合は独自の時刻・方向を持つため、最高点の角度と混ぜないでください。
星は天気を含みません。現在地が0星でも他都市の機会は否定されません。都市名や行の情報は地図へ、星や矢印は観測詳細・雲の断面へ進みます。代表都市の中心座標を使うため、近くの山、海岸、住宅地でも違いがあり、一覧にない町でも見える可能性があります。
実際の2ミッションで比較
以下は2026年10月31日にアプリで取得した当時の軌跡に基づきます。どちらも軌道種別からの粗い推定で、確定した飛行テレメトリーや最終打ち上げ告知ではありません。日時、経路、天気は変わります。
Long March 12:中国の日の出前
Long March 12 | SatNet LEO Group TBD?は2026-11-05 21:15 UTC、中国標準時11月6日05:15の予定でした。各都市の地上の空は暗く、モデル上では該当する高空区間がまだ日照を受けています。この両方を満たしてから仰角を比較します。
| 都市 | 最高仰角 | 同時刻の太陽高度 | T+ | 幾何評価 |
|---|---|---|---|---|
| 広州 | 17.2° | -17.2° | 06:20 | ★★★ |
| 深圳 | 21.9° | -16.3° | 06:20 | ★★★ |
| 汕頭 | 22.2° | -14.1° | 06:33 | ★★★ |
| 厦門 | 17.5° | -13.0° | 06:59 | ★★★ |
| 福州 | 12.2° | -12.2° | 07:13 | ★★☆ |
| 海口 | 12.9° | -19.4° | 06:20 | ★★☆ |
| 温州 | 7.9° | -11.3° | 07:40 | ★☆☆ |
| 北海 | 9.4° | -20.7° | 06:20 | ★☆☆ |
深圳、汕頭は軌跡が高く、温州、北海は空が暗くても低仰角なので地平線や低い雲の確認が大切です。海口も、発射地に近いだけで最高評価になるわけではありません。
USSF-432:カリフォルニアの日没後
Falcon 9 Block 5 | USSF-432は2026-11-03 01:42 UTC、カリフォルニア現地11月2日17:42 PSTの予定でした。地上では日没後ですが、該当高空区間はモデル上まだ照らされています。ミッション、地図、ロサンゼルスの天気の図はこの打ち上げです。
| 都市 | 最高仰角 | 同時刻の太陽高度 | T+ | 幾何評価 |
|---|---|---|---|---|
| サンタバーバラ | 28.1° | -9.1° | 03:40 | ★★★ |
| ロサンゼルス | 20.6° | -10.4° | 04:39 | ★★★ |
| サンディエゴ | 19.1° | -11.2° | 05:16 | ★★★ |
| ティフアナ | 19.3° | -11.2° | 05:16 | ★★★ |
| サンノゼ | 10.8° | -8.2° | 04:52 | ★★☆ |
| サンフランシスコ | 9.3° | -7.9° | 04:52 | ★☆☆ |
| ラスベガス | 8.1° | -13.3° | 05:16 | ★☆☆ |
| フェニックス | 6.3° | -15.6° | 05:41 | ★☆☆ |
両表とも高空区間が日照を受けることを選別済みです。太陽高度は都市の地平線に対する値で、これだけで高空の雲への日照は決まりません。地球の影との関係は別に計算します。この2例では最良時刻と最も高い適格点が一致していますが、他のミッションでは一致しないことがあります。
6. 1~3星の意味
星は日照軌跡の見かけの高さと現地の暗さを組み合わせた評価です。天気予報でも、宇宙ステーションの太陽・月面通過で使う細部評価でもありません。
- ★☆☆: 仰角が5°を超え、太陽高度が0°以下。まだ低い、または空が明るい場合があります。太陽が地平線より上なら星は付きません。
- ★★☆: 同じ日照サンプルで仰角10°以上、太陽高度−3°未満。
- ★★★: 同じ瞬間に仰角15°以上、太陽高度−6°未満。
日照軌跡全体から最高評価を探します。飛行の数分間で太陽高度は通常数度しか動きませんが、−3°や−6°を越えると、夕方は少し遅く低い点のほうが高評価になる場合があります。明け方は逆に早い時刻が有利になることがあります。最高点と最良観測のデータは分けて読みます。
7. ロケット方向の雲を確認
都市の星または矢印をタップして、角度の曲線と雲の断面を開きます。
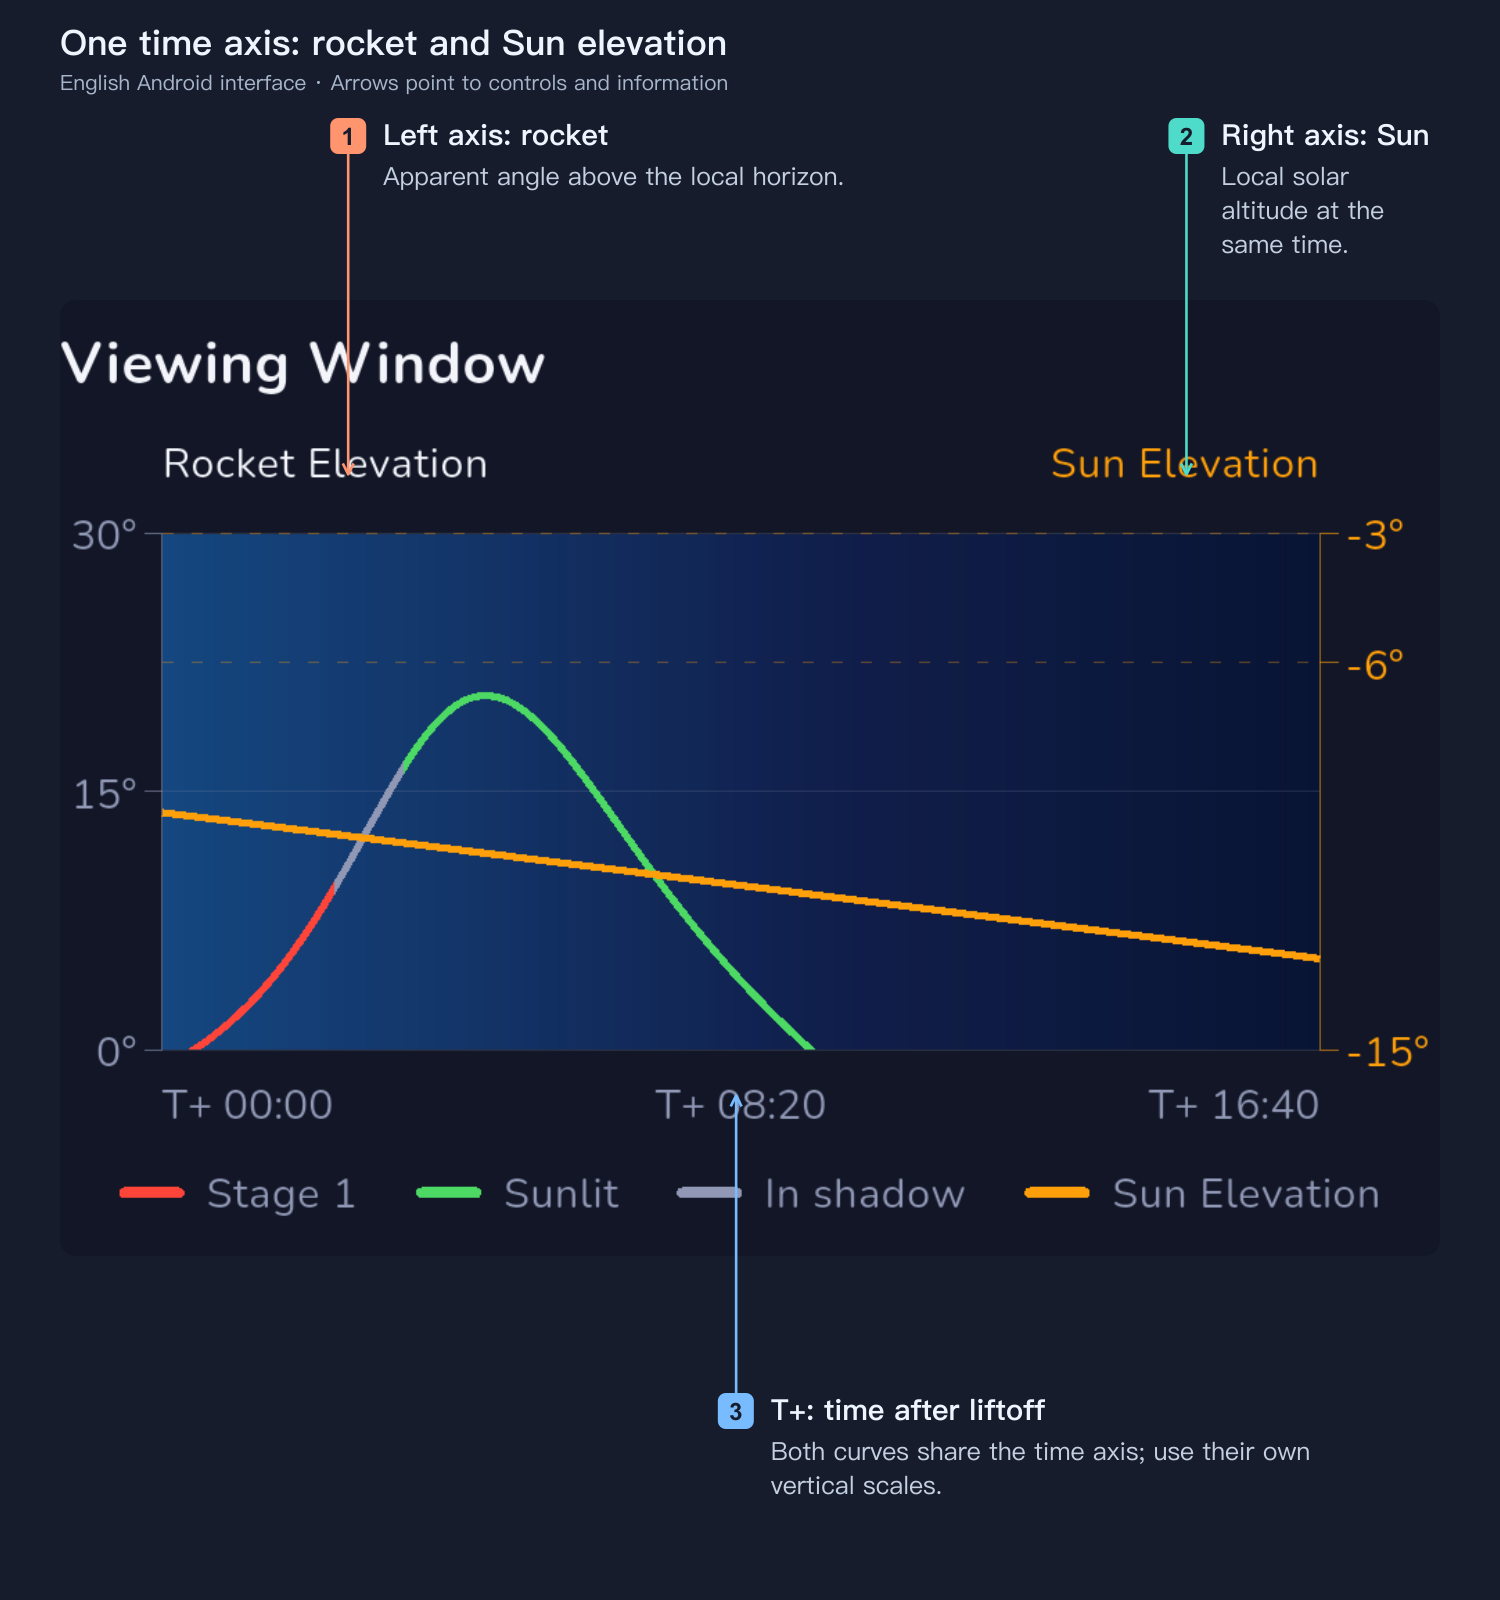
横軸は離陸後の時間です。それぞれの曲線を対応する縦軸で読みます。凡例で第1段、地球の影、日照区間を区別し、不確かな分離情報を確定値として扱わないでください。
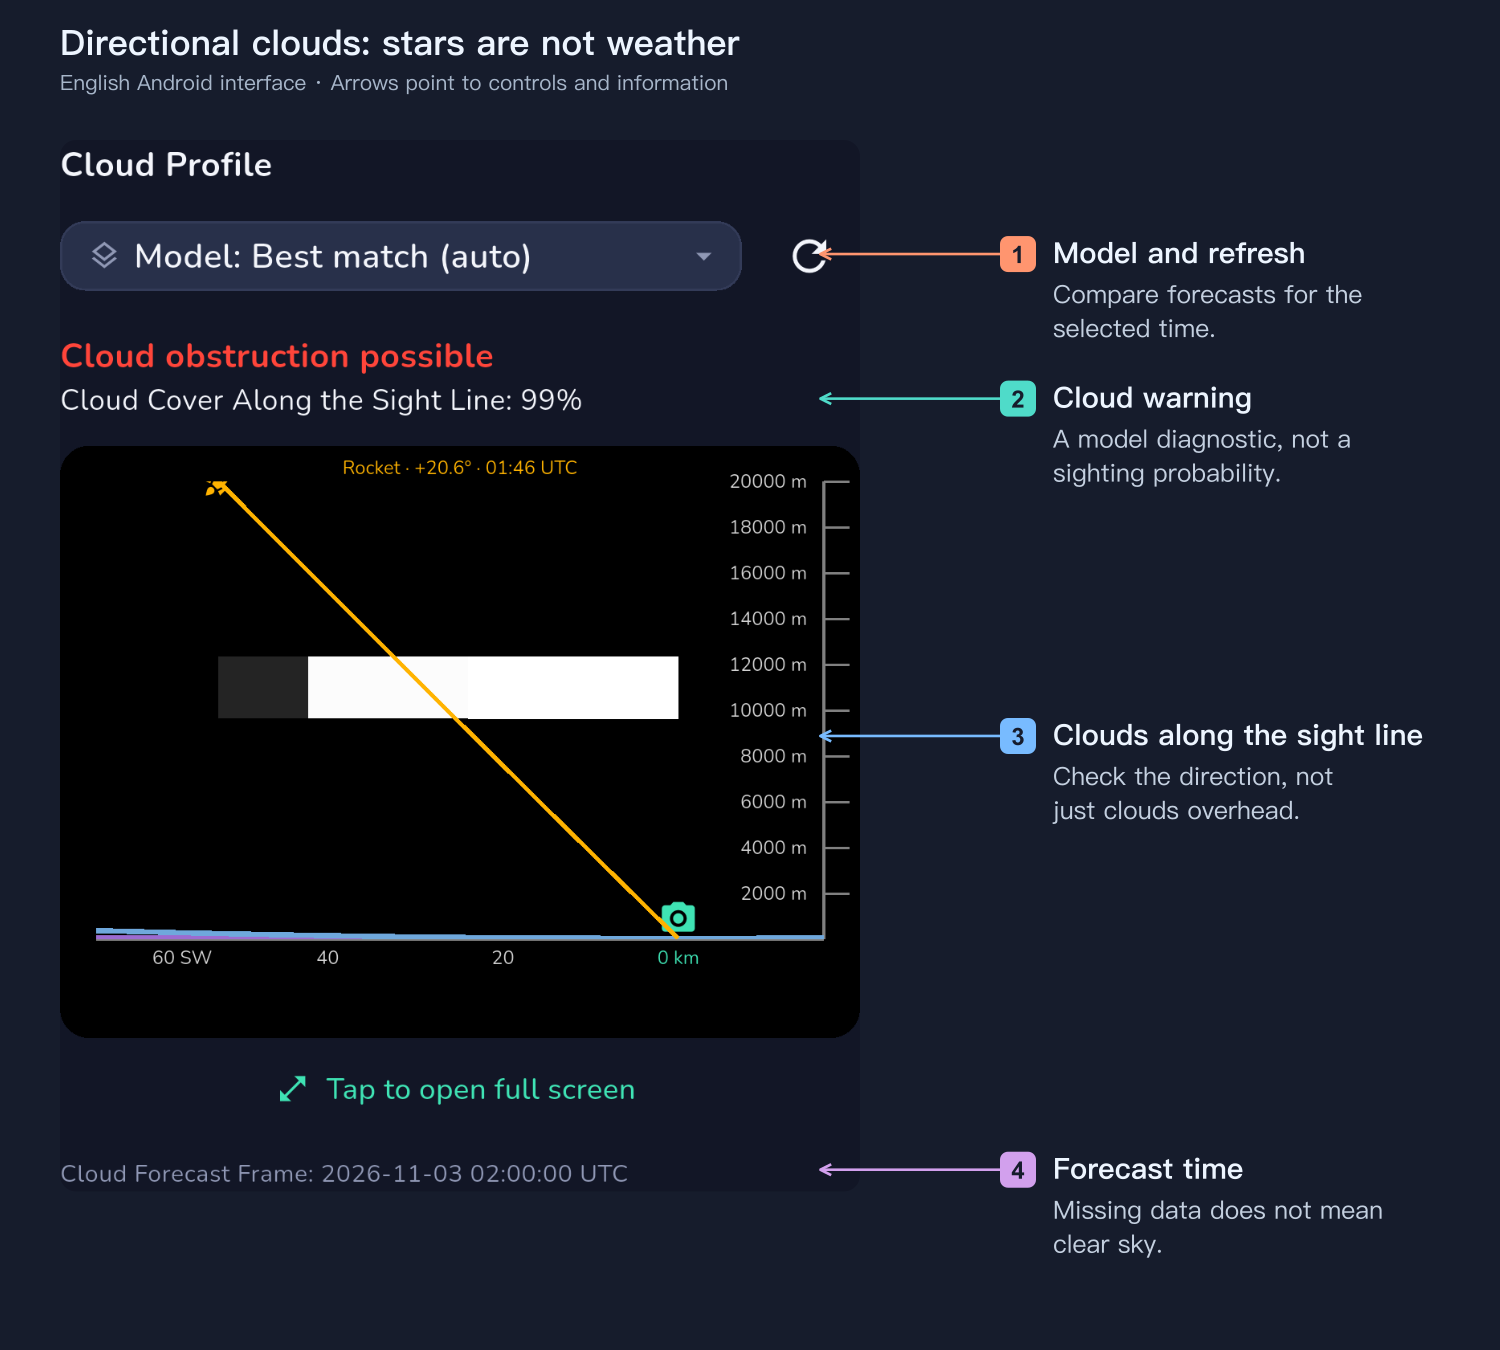
頭上が晴れていても、低いロケット方向が晴れているとは限りません。視線は遠い低層・中層・高層雲を通ることがあります。この画面は都市全体の雲量だけでなく、最良時刻の方向と仰角に沿って調べます。
モデル切り替えや更新を行い、予報時刻を確認します。予報範囲外やデータ欠落は「不明」であって「晴れ」ではありません。ロサンゼルスの例では幾何評価3星でも雲が妨げる可能性があります。割合はモデルの診断値で、ロケット雲が見える確率ではありません。
8. 現地での方向・時刻とVR構図
- 低仰角ほど、予想経路方向に開けた場所を選びます。
- 実際のカメラ位置を確認し、VRで経路、時刻、前景を比較します。常に発射場へ向けるわけではありません。
- 早めに到着してピント合わせと試写を済ませます。遠方では離陸から数分後に日照区間が見え始めることがあります。
- 打ち上げ情報を追い、延期時は時刻、日照、都市条件を再計算します。
- 実際の離陸をT+0にします。遅延のある中継は精密なカメラ時刻合わせには使えません。
広角構図をVRで計画
ロケット雲を地景、高層ビル、山頂と組み合わせるなら、PlanIt EarthのVRファインダーは理想的な構図計画ツールです。 予定地点にカメラピンを置き、実際の焦点距離を設定します。ビルのどちら側から上がるか、峰の上を通るか、空をどれだけ入れるかを、出発前に比較できます。
メイン地図右上のVRをタップし、選択した打ち上げ付近の計画時刻と広角焦点距離を設定します。空をドラッグして画面内での軌跡の延び方を確認します。
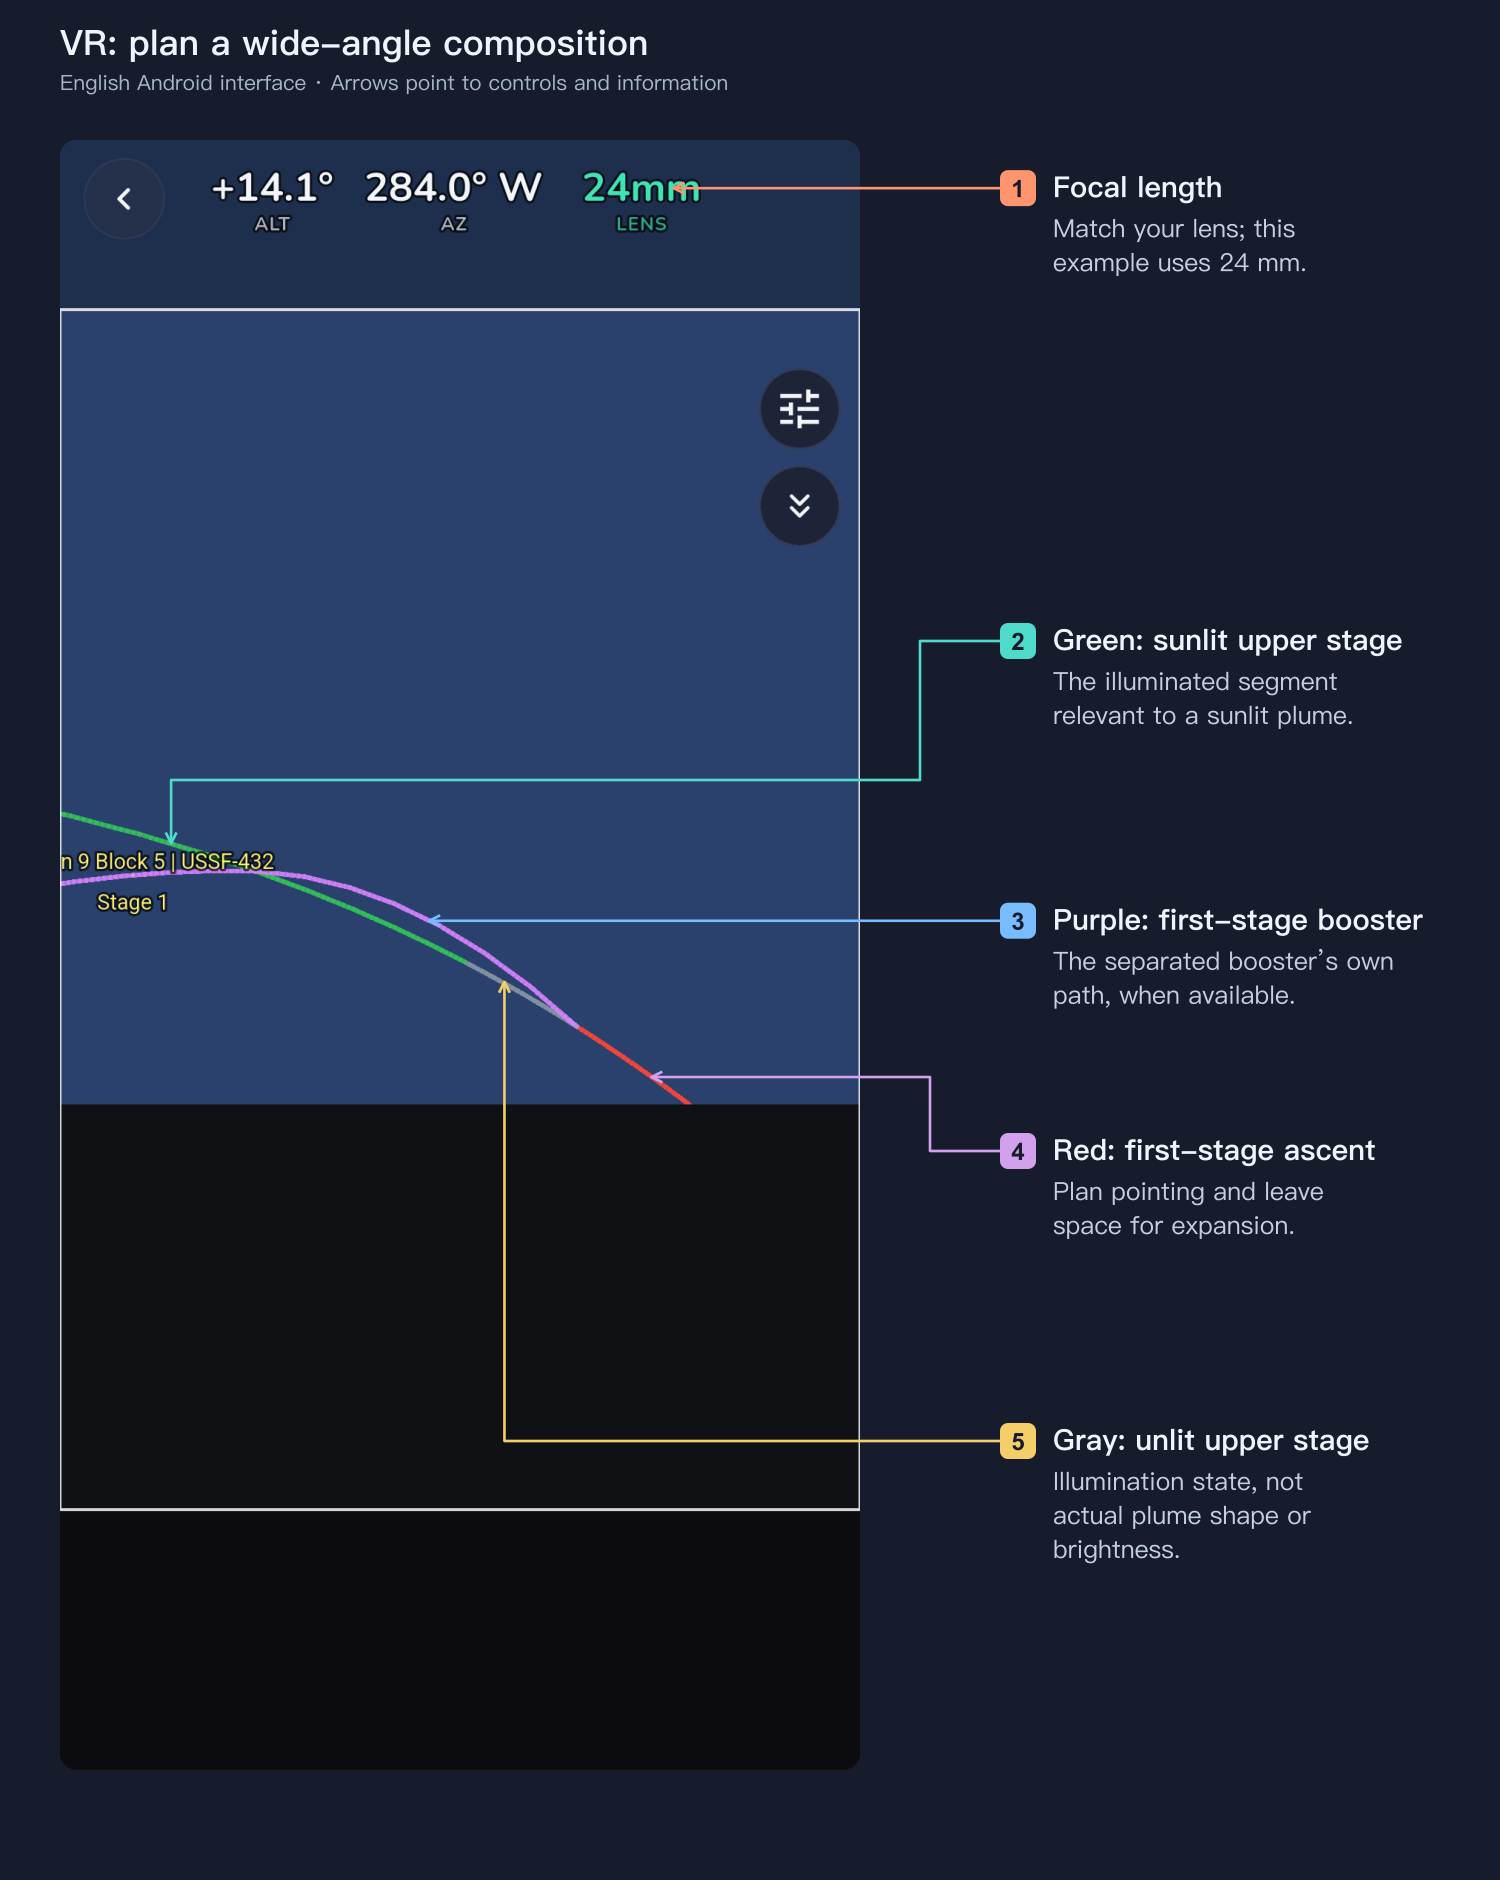
- 赤: 第1段の上昇区間。
- 緑: 分離後の上段が日照を受ける区間。
- 灰: 分離後の上段が日照を受けない区間。
- 紫: データがある場合の、分離した第1段ブースター独自の軌跡。
焦点距離、地平線、前景を比較し、雲の広がりに余白を残します。軌跡線は雲の外周ではなく、緑は日照を表して明るさの予測ではありません。 実際の形と広がりは現地で確認します。小さなロケットの点だけを基準に狭く切り取らないようにします。
9. 撮影の準備
順光・斜光・逆光について
雲に太陽光が届くことと、ある地点からどれほど明るく見えるかは別です。順光・斜光・逆光を考えるには、現地の太陽高度だけでなく、太陽、雲、観測者の位置関係が必要です。
現時点では、照明方向の優劣や影響量を判断するだけの比較写真と検証済み輝度モデルがありません。 順光・逆光で都市を順位付けしたり、特定方向で必ず明るく細部が出ると約束したりはしません。星は散乱角による明るさや観測方向の詳細な空の明るさを計算していません。位置関係、背景、露出を記録し、実写で経験を蓄積してください。星は写真の美しさの点数ではありません。
雲全体なら、地景と拡散を入れられる広い画角を優先します。ロケットの細部なら長焦点と速い見かけの動き、追尾の準備を検討します。適切な遠方の対象で先にピントを合わせ、星や遠景を確認します。
露出は実際の空と雲に応じて調整します。露出過多は明部の構造を失い、長すぎる露光は動きをぼかします。万能の設定値はありません。動画は展開、インターバルは長時間の変化、連写は瞬間選択に向きます。電源、容量、書き込み速度を確認します。スマートフォンでも全体を記録できますが、構図とピントを安定させ、過度なデジタルズームを避けます。
10. 最終チェック
軌道はインポート、設定パラメーター、推定に基づく場合があります。出所、時刻、方向、段分離情報を確認し、直前に更新します。アプリが示すのは日照と幾何的な可能性であり、雲の形成、明るさ、寿命、壮観な結果の保証ではありません。
- ミッション、状態、時刻、タイムゾーンを確認。
- 観測都市と実際の撮影地点を選択。
- 最高仰角と最良観測を区別し、実際の離陸からT+を数える。
- 観測方向の雲と現地の障害物を確認。
- 日時変更後は更新。
- ピント合わせ、試写、電池と保存容量の確認を完了。
都市一覧、地図、時系列曲線、方向別の天気で候補を絞り、「どこで、どちらを向き、離陸何分後を待つか」を具体化しましょう。